摘要 工业自动化的快速发展推动了工业网络智能控制技术的深入研究。系统综述了工业现场总线、工业以太网和工业控制网络安全技术的最新进展与集成应用。首先,详细介绍了多种现场总线技术(包括 Profibus、CANopen、EtherCAT 和 Modbus)的特点、架构和典型应用,重点阐述其在实时性、可靠性和灵活性方面的优势与不足。然后分析工业以太网技术的发展,特别是 Profinet 和 Ethernet-APL 在扩展工业网络应用场景中的作用。随后探讨了工业控制系统面临的安全威胁以及现有安全防护技术,包括加密算法、身份认证、异常检测和安全策略的实施,并指出了智能化安全防护方案的发展趋势,如机器学习辅助的态势感知和虚拟仿真攻防技术。最后结合实际应用,重点分析工业现场总线与工业以太网的协议融合、实时控制、网络安全体系构建以及技术瓶颈,展望了以联合设计理论为基础的多维度智能工业网络解决方案,旨在促进工业网络智能控制技术的稳定、安全与高效发展。
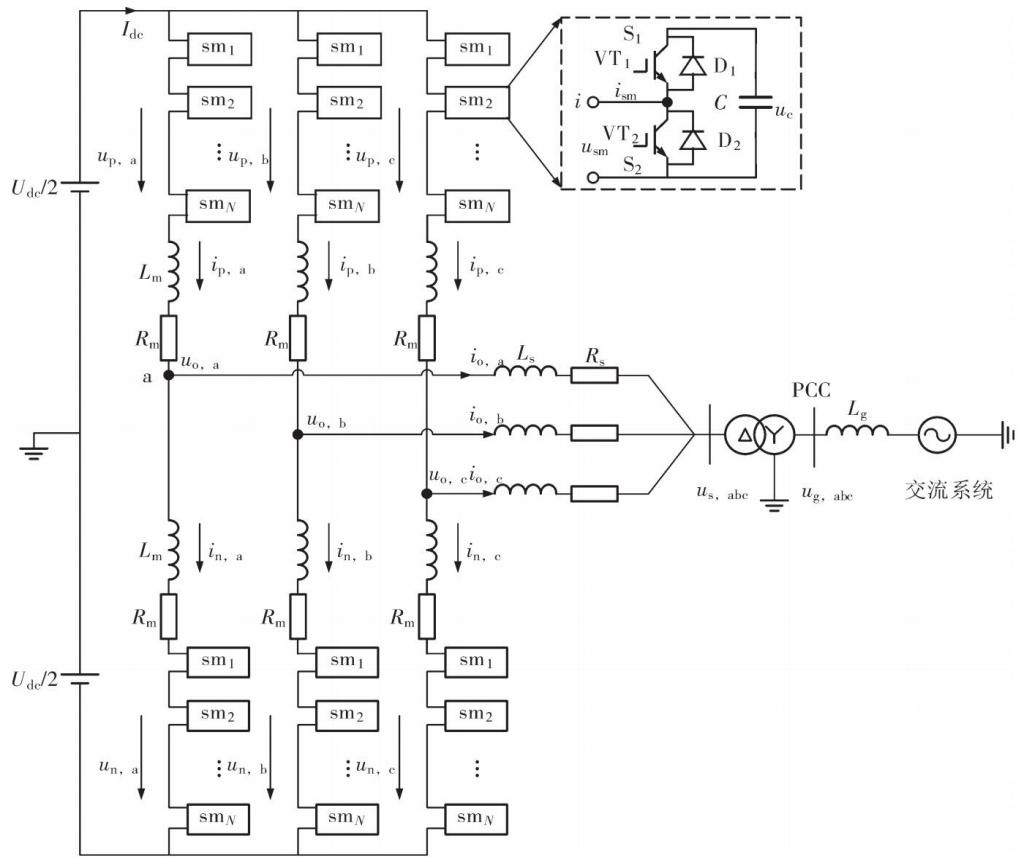
摘 要 针对模块化多电平换流器(MMC)传统比例积分(PI)双闭环控制动态性能差、参数整定困难以及模型预测控制(MPC)计算负担重等问题,提出一种基于混合预测控制的MMC控制策略。首先,采用改进的模型预测控制替代传统内环PI控制,简化了dq旋转坐标系下的多个PI控制环节,无需权重因子与遍历所有开关状态,且仅预测并网电流,显著降低了计算量并提高了系统动态响应性能。其次,通过将MPC与准比例积分谐振-虚拟阻抗(PIR-VI)环流抑制器相结合,实现对桥臂环流中二倍频及偶次高倍频谐波的有效抑制。最后,通过在Matlab/Simulink平台上搭建MMC系统模型,验证了所提方法的可行性与有效性。
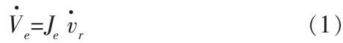
摘 要 空间机械臂在执行抓取任务过程中易受动力学特性影响,导致在运动边界模糊的情况下难以实现高精度轨迹跟踪与稳定抓取,易引发轨迹偏离、精度下降及系统碰撞等风险。为此开展状态约束下空间机械臂抓取自适应控制方法研究。首先分析空间机械臂抓取系统的Jacobi关系,构建空间机械臂抓取系统动力学方程,准确描述系统在抓取过程中的动态特性;然后通过构建空间、约束建模、状态判定、迭代搜索四步骤界定机械臂运动边界,设计空间状态约束策略,规避碰撞风险;为消除抓取过程中的振动与轨迹偏移,将动力学方程转换为状态空间形式,结合李雅普诺夫函数设计自适应控制器,并引入虚拟控制量约束位置和速度误差,实现状态约束下的高精度、高稳定抓取控制。对比实验结果表明:该方法控制的机械臂位置误差小于5 mm,速度误差低于0.5 mm/s,振幅衰减率最高达0.7,证实其在保证最小位置和速度误差的前提下可对空间机械臂进行有效控制。
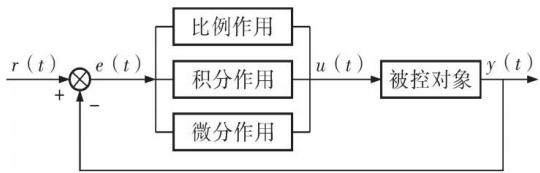
摘 要 针对流程工业中部分关键回路对无超调控制的严苛要求及现有PID参数整定依赖经验、易陷入局部最优的问题,提出基于控制变量最优路径的PID参数整定方法。首先,建立被控对象数学模型,通过矩阵公式求解控制变量最优路径,该路径可在满足约束条件下实现被控变量的快速无超调跟踪,并呈现理想控制量变化规律。其次,构建控制变量实际路径与最优路径拟合效果的损失函数,采用蜣螂优化算法依据损失函数迭代寻优PID参数,获得最优参数组合。仿真测试表明,该方法整定的PID参数能有效提升系统响应速度与稳态精度,降低参数整定的主观性与盲目性,为工业控制场景的PID参数优化提供高效可靠方案。
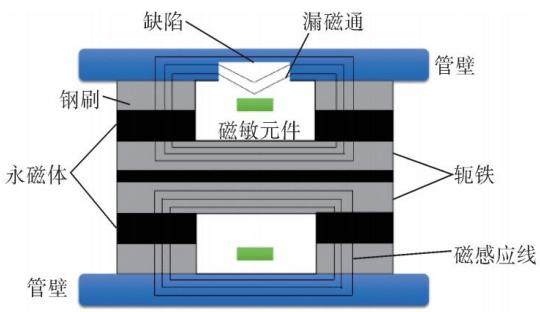
摘 要 针对漏磁检测中复杂微小缺陷特征信息微弱、检测精度受限的问题,提出一种基于多模块改进YOLOv8的目标检测方法。首先引入自动伪彩色转换技术(ACC)对漏磁图像进行增强处理,以突出缺陷边界特征;随后,在YOLOv8模型的骨干网络中嵌入GAM注意力模块,增强特征提取能力与模型鲁棒性;同时在骨干与颈部网络引入RepVGG模块,以优化推理速度;进一步,在颈部与检测头层部分集成改进后的多层特征融合结构,实现多尺度特征的有效聚合。实验结果表明,该方法对微小缺陷的平均检测准确率达到92.3%,相较于原有方法提升1.3%,验证了其优越的检测性能。
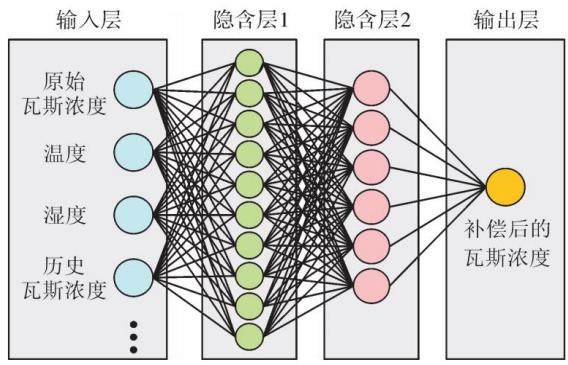
摘 要 为提升瓦斯浓度监测的实时性与可靠性,以粒子群优化与遗传算法融合的全局寻优策略为核心,对传统反向传播神经网络进行改进,构建适用于煤矿复杂工况的温湿度补偿模型。结果显示,在恒定工况下,改进反向传播神经网络在100ppm浓度点的均方误差仅为3.8,平均绝对误差低至0.8,决定系数稳定在0.95以上;动态工况24 h内补偿误差控制在2%以内;在50 dB噪声干扰下精度仍超88%;跨设备测试中模型精度均超93%,在ARM Cortex-M4平台处理时间为18.6 ms,全面优于未补偿传感器、传统反向传播神经网络与支持向量回归方法。所提方法能有效抵消温湿度对瓦斯传感器的干扰,为煤矿安全监测提供可靠的数据支撑与工程化路径,具备良好的推广应用前景。
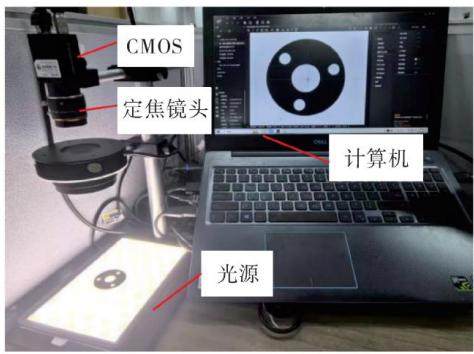
摘 要 针对工业法兰盘尺寸人工测量方式存在精度稳定性差、效率低等问题,提出一种基于机器视觉的法兰盘亚像素精度尺寸测量方法。该方法首先对采集的工件进行灰度化预处理,利用改进的自适应中值滤波器去除噪声,通过改进Otsu确定图像阈值,完成Canny边缘检测,并结合Zernike矩实现图像边缘亚像素级别的定位,最后使用基于空间聚类的最小二乘法完成法兰盘多圆孔尺寸的并行测量。试验结果表明,该方法测量精度可达0.02 mm,且测量速度较快,满足实际生产要求。
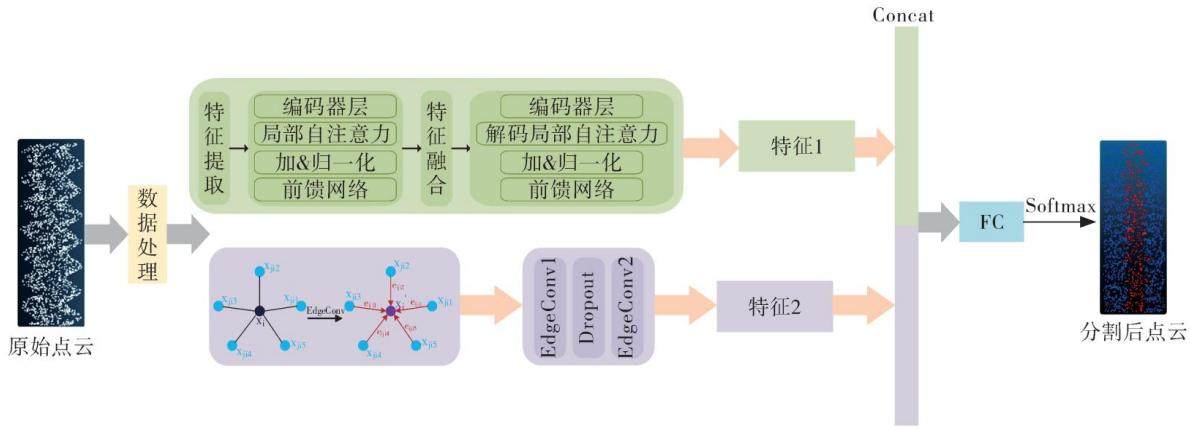
摘 要 针对传统油管螺纹检测方法大多依赖二维图像或单一点云网络,存在局部特征提取不足、全局语义建模能力有限以及抗噪性较弱等问题,提出一种结合Point Transformer和DGCNN (Dynamic Graph CNN)的点云分割方法。该方法结合了DGCNN在提取局部几何结构上的优势与Point Transformer在建模全局上下文关系上的能力,通过特征整合策略构建PTGNet(Point Transformer Graph Net)模型,实现了局部细节与全局语义的高效融合。在包含真实激光扫描数据与标准螺纹模型的对照实验中,模型展现出了更强的抗噪能力和对复杂裂纹形态的适应性,损失函数的收敛速度较单一模型提升约30%。实验数据表明:在油管螺纹裂纹识别任务中,PTGNet模型相较于单一模型,整体准确率提高约4%,平均交并比mIoU达到96.60%。
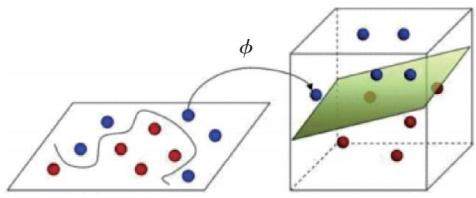
摘 要 针对航改型燃气轮机滚动轴承故障特征提取困难及现有诊断方法识别精度不足的问题,提出一种基于改进多核极限学习机(MKELM)的智能故障诊断方法。构建了一种融合高斯核、多项式核与感知器核的混合核函数结构,形成多核极限学习机模型,以增强其对非线性故障特征的表达能力。为进一步优化模型参数,引入灰狼优化算法(GWO)对多核函数参数进行自适应寻优,建立GWO-MKELM人工智能诊断模型,从而提升故障识别的准确性与鲁棒性。实验结果表明:GWO-MKELM人工智能诊断方法在轴承多类故障诊断中的整体识别准确率达到99.6%。
摘 要 为确保石油机泵的正常运行,提出一种石油机泵滚动轴承早期微弱损伤故障诊断方法。该方法采用完备集成经验模态分解(CEEMDAN)将石油机泵滚动轴承的振动信号分解为多个本征模态函数(IMF),有效抑制模态混叠。利用最小均方算法(LMS)分别对各分量进行降噪处理,并将降噪后的模态分量重构为振动信号。对重构信号引入函数型数据分析方法,通过拟合振动信号的自相关拟合系数构建滚动轴承早期微弱损伤的特征集。应用多维缩放算法对故障特征集降维,将降维后特征输入训练好的随机森林模型,依据类别概率确定故障诊断结果。实验研究表明,在强噪声环境下,所提方法使重构信号信噪比从18.453 dB提升至31.785 dB,结构相似性指数从0.840增至0.979,SSI/值最高达99.6%,外圈与内圈故障峰值均显著超出阈值。结果表明,该方法能有效应对早期故障信号微弱、噪声干扰大及模态混叠等核心难点,为石油机泵滚动轴承状态监测提供了可靠解决方案。
摘 要 构建基于模糊经验模态分解(EMD)和深度神经网络(DNN)的全自动液压机故障诊断模型。模型采用模糊阈值法优化混合型本征模态函数(IMF)的消噪,有效减小噪声影响,同时保留了信号的完整性,提升信号重构的质量;采用一维DNN设计多个滤波器提取输入数据的特征,运用局部感受野、权重共享和空间下采样策略,保留输入信号的基本信息,实现对数据平移、旋转和缩放不变性的特征表征。实验结果显示:当总样本量为1200个时模型诊断精度达到97.42%,当总样本量为2400个时诊断精度提升至98.23%;当训练样本数量为360~690个(约占样本量的30%)时,模型测试精度可达99.49%。
摘 要 如何通过长距离液控管线实现井下流量控制阀精准调控是智能井技术面临的难题之一。从流体力学理论出发,考虑井筒温度对液压油黏度和液控管线液容的影响,建立基于等效流量的井下流量控制阀液压传递开启时间计算模型。理论分析结果表明:液控管线的液容效应对井下流量控制阀开启时间起主导作用;定压降操控井下流量控制阀情况下,液控管线进液口和出液口压差保持在30~35 MPa为宜;此外,选择黏度较低的抗磨液压油有助于缩短开启时间。基于自主研制的11级井下流量控制阀和2 000 m两级液控管线的室内操控试验和理论计算结果表明,利用等效平均流量理论确定的井下流量控制阀开启时间可以为井下流量控制阀开启状态的精准定位提供判断依据。
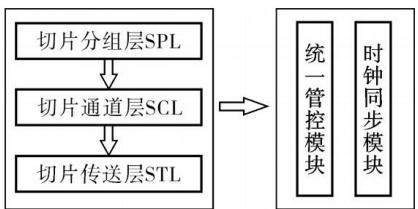
摘 要 为解决煤矿通信网络多业务融合承载、硬隔离保障及高可靠传输等核心难题并支撑智能化矿山建设,聚焦煤矿复杂环境的通信需求与挑战并开展了切片分组网(SPN)技术在煤矿场景的应用研究。首先分析煤矿网络大量数据传输、多子系统协同、高可靠稳定等特性,阐述SPN技术高带宽、硬隔离及低时延等优势的适配性;进而构建SPN承载网3层架构整合MTN硬切片、SR隧道及集中管控等关键技术,同时提出融合SPN切片的煤矿主干以太环网组网方案,通过将一张物理网络划分为5个逻辑切片,分别承载5G传输、视频监控及工业控制等业务,实现硬隔离与灵活带宽分配。搭建实验平台进行带宽保障、业务隔离性和时延性能测试,结果表明各切片实测带宽接近标称值,控制业务端到端时延小于1 ms,抖动在±0.05 ms以内,硬隔离效果显著。与传统方案相比,该方案降低了网络建设与运维成本,提升了资源利用率与运维效率,为煤矿智能化提供了可靠技术支撑。
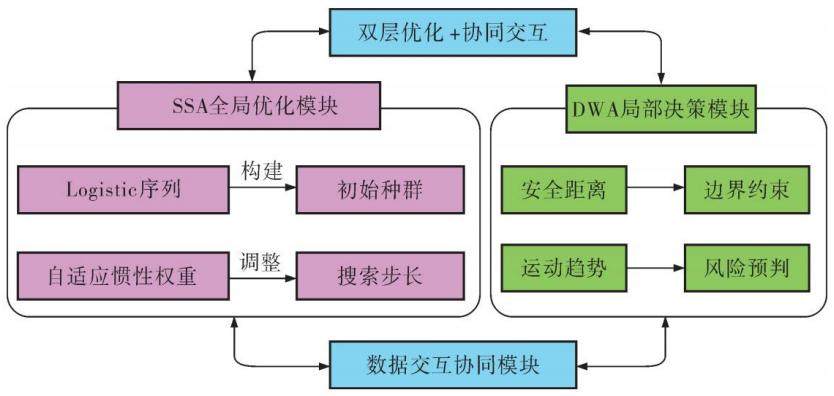
摘 要 为解决煤矿井下智能巡检机器人导航避障适配性不足的问题,研究通过在麻雀搜索算法全局优化模块增设混沌映射与自适应惯性权重单元,在动态窗口法局部决策模块补充“巷道墙壁安全距离权重因子”与“动态障碍物运动趋势预测因子”,形成了改进麻雀搜索算法-动态窗口法的改进融合算法SSA-DWA。并基于该算法搭建适配煤矿井下环境的导航避障模型,将其搭载于巡检机器人完成性能验证。结果显示:融合算法在迭代30次后性能稳定,求解时间0.46 s、避障成功率98.10%,较传统麻雀搜索算法分别提升0.30 s、6.60%。井下实测中,窄巷场景最小安全距离0.36 m、路径规划耗时0.38 s,高粉尘区传感器识别准确率94.70%。可见,融合算法可以满足煤矿智能巡检机器人的导航需求,为移动机器人导航领域提供了新技术。
摘 要 空气预热器执行响应过程中存在的内部耦合干扰使得调节参数无法实现精准响应,影响了出口烟温的调节精度。因此提出基于多变量解耦的空气预热器出口烟温串级调节方法。根据空气预热器的运行特性建立出口烟温计算方法,并引入漏风系数修正空气侧压差的影响。针对烟温调节控制的高维耦合特性,基于对角矩阵解耦原理对控制变量进行解耦,并利用解耦补偿器抵消耦合干扰。建立PID主控制回路、PI副控制回路的串级调节架构,将计算得到的出口烟温输入到该架构中,对解耦补偿后的控制变量进行控制,实现出口烟温的串级调节。实验结果表明:该方法调节下的出口烟温温差较低,平均仅±1.12℃。
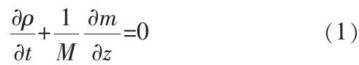
摘 要 针对天然气管网在多气源、多用户复杂运行环境下呈现的非稳态流动与多参数耦合特性,传统基于稳态假设或简化模型的计量方法难以准确捕捉气体动态流动状态,导致计量偏差显著。为此,提出一种融合流动建模、数据预处理与神经网络计量的综合方法。首先,基于质量、动量与能量守恒定律构建管道流动数学模型,系统揭示密度、压力、流速及温度等参数的动态耦合机制;其次,在关键位置布署传感器采集多参数时序数据,采用卡尔曼滤波与滑动窗口异常检测算法进行数据融合与噪声剔除,形成高质量输入矩阵;最后,构建基于BP神经网络的自动计量模型,通过三层网络结构与非线性激活函数学习参数间复杂的耦合关系,利用误差反向传播优化权值与阈值,实现气体流量的连续动态精准估计。实验结果表明,该方法在重复性测试中相对标准差稳定在5%以下,输差趋近于零,压力与密度跟踪曲线与实际值高度吻合,显著优于传统方法,具备良好的精度、稳定性与动态跟踪能力。
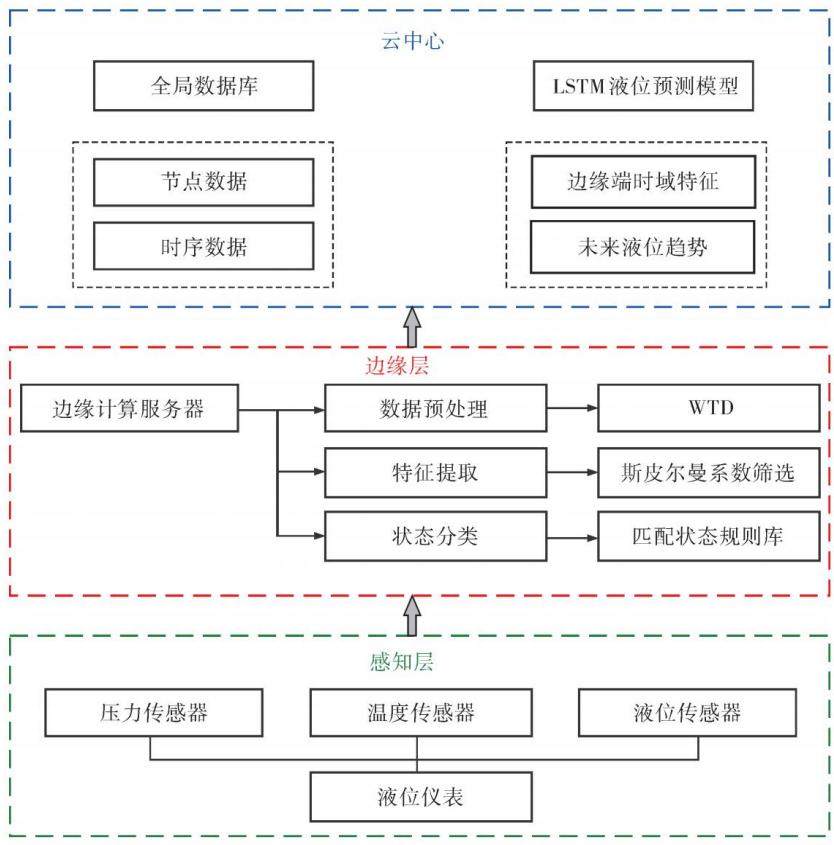
摘 要 针对云边协同下LNG接收站储罐液位仪表自动监测方法展开研究。从感知层、边缘层、云中心确定云边协同架构;在边缘侧布署耐低温的压力变送器、温度传感器、超声液位计及工业服务器;在云侧布署模型训练,将训练好的云端模型回传上线,完成云边协同联调布署。实验结果表明,所提方法监测曲线与真实值高度吻合,RMSE稳定在0.8%左右, R2 持续高于0.96;通过“边缘实时感知-云端智能预测”的闭环管控,实现云边协同下的精准液位预测与安全自动监测。
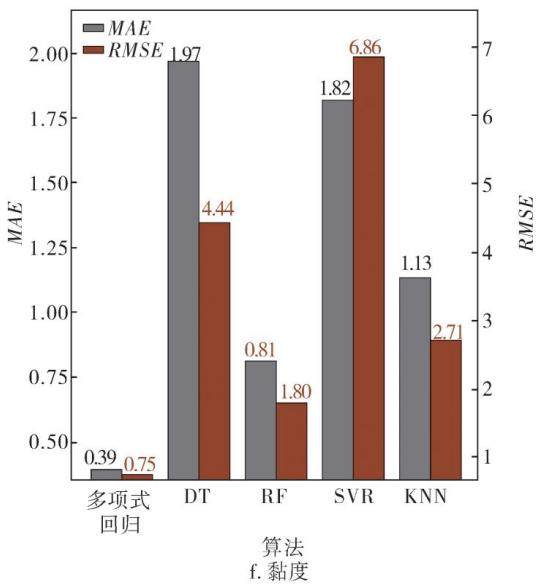
摘 要 氢氧化钠(NaOH)蒸发工艺是离子膜烧碱装置的核心环节,其能耗优化与操作稳定性提升对行业可持续发展具有重要意义。本文提出了一种基于机器学习的多元非线性回归模型,用于精确预测NaOH溶液的物性数据,并进一步优化蒸发工艺流程。研究采用5种机器学习算法,通过网格搜索优化超参数,系统评估了各算法在物性预测中的性能,包括泡点温度、比热容、比焓、比重、热导率和黏度。结果表明,用多项式回归算法预测NaOH物性数据展现出了极高的准确度。研究通过将多项式模型耦合至Aspen Plus流程模拟软件中,实现了NaOH蒸发工艺的高精度仿真。在西北某化工厂的实际应用中,优化后的模型预测数据与实际运行参数的偏差大部分控制在3%以内。经过该模型优化后的工艺显著提升了运行稳定性,降低了设备投资和运行成本。
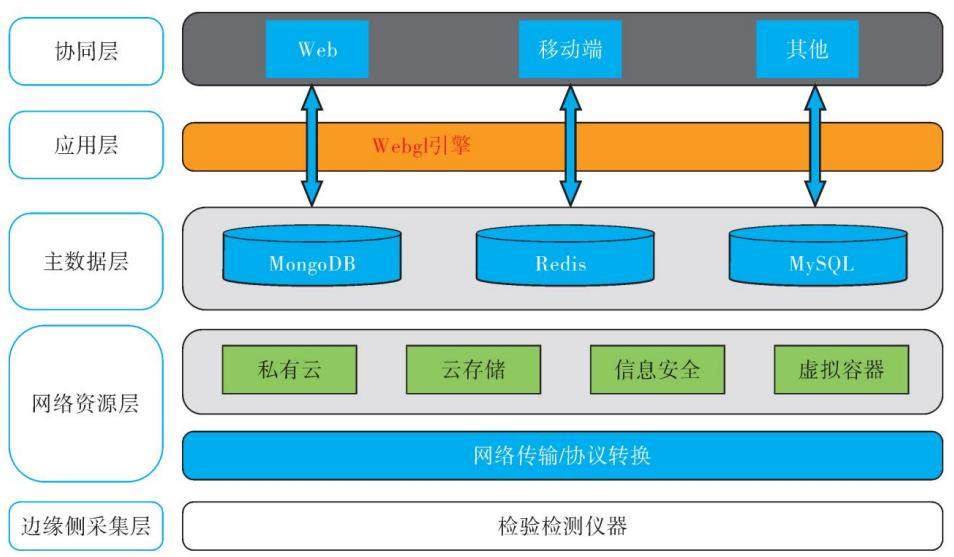
摘 要 针对依赖Word+Excel处理长输管道检验检测报告导致的格式混乱、效率低下及合规性不足等问题,提出了一种基于B/S架构的长输管道数字化报告系统。该系统采用5层技术架构(边缘侧采集层、网络资源层、主数据层、应用层、协同层),结合Spring Boot、Vue.js及MySQL等技术,实现了从数据采集到报告生成的全流程数字化管理。通过模块化设计,系统集成了项目管理、腐蚀预测及高风险区识别等特色功能,并内置了法规标准库辅助合规性评价。实际应用表明:该系统提升了检验效率与数据可靠性,显著降低了人工错误率,可为长输管道检验的规范化管理提供有效的技术支撑。
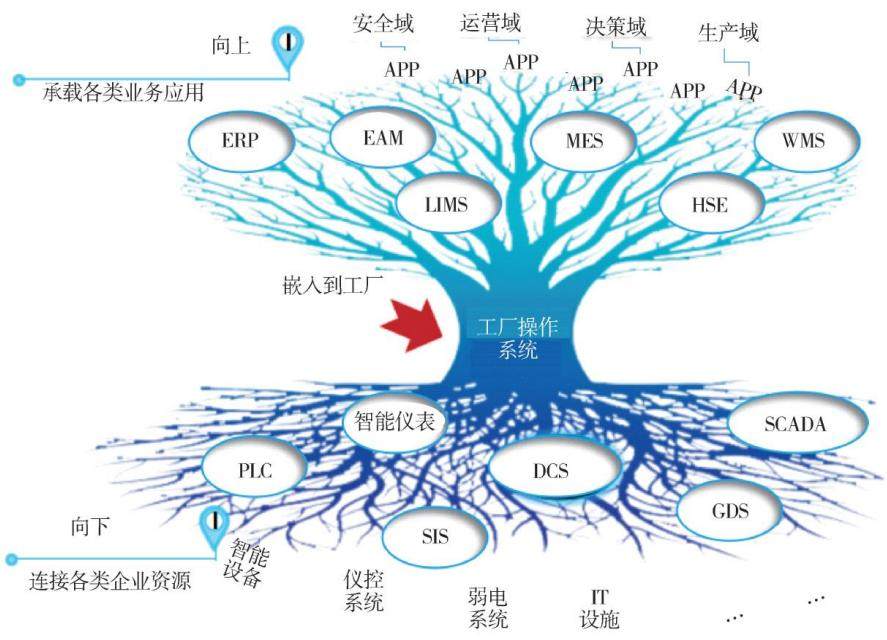
摘 要 基于化工行业智能制造与数字化转型的背景,以工厂操作系统为核心数字化底座,提出化工企业解决物联、存储、大数据、人工智能、业务协同、数据资产管理与应用等问题的方法与措施,推进化工企业的数字化转型,助力推动化工行业产业高端化和绿色化发展。
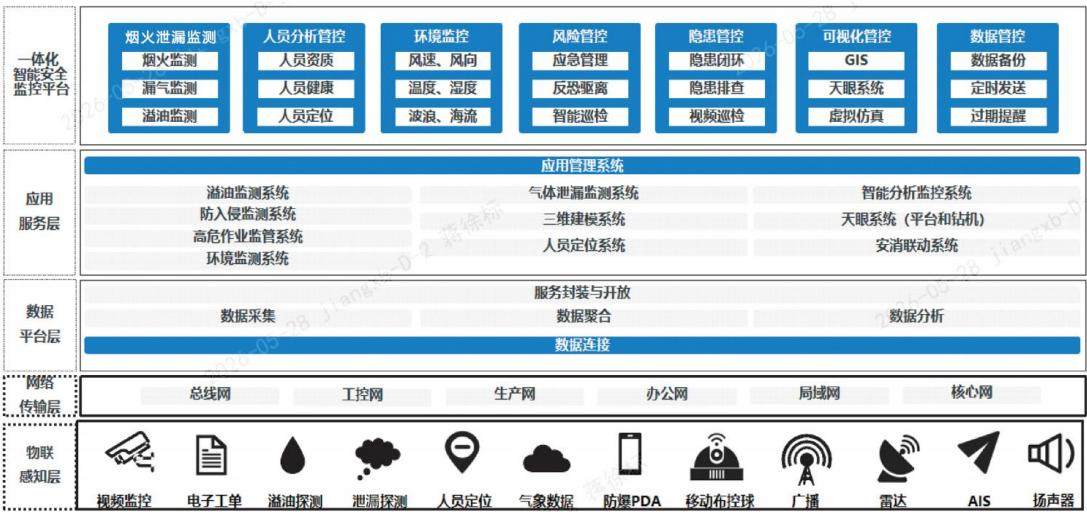
摘 要 提出并探讨了基于三维建模技术的海洋油气平台智能安全一体化解决方案,该方案整合了溢油监测系统、防入侵监测系统、人员定位系统、高危作业监管系统及环境监测系统等多个安全系统,结合三维建模技术实现了多系统联动,提升了应急响应效率。本方案大幅提升了海洋油气平台的安全管理水平,具有较大的应用价值。
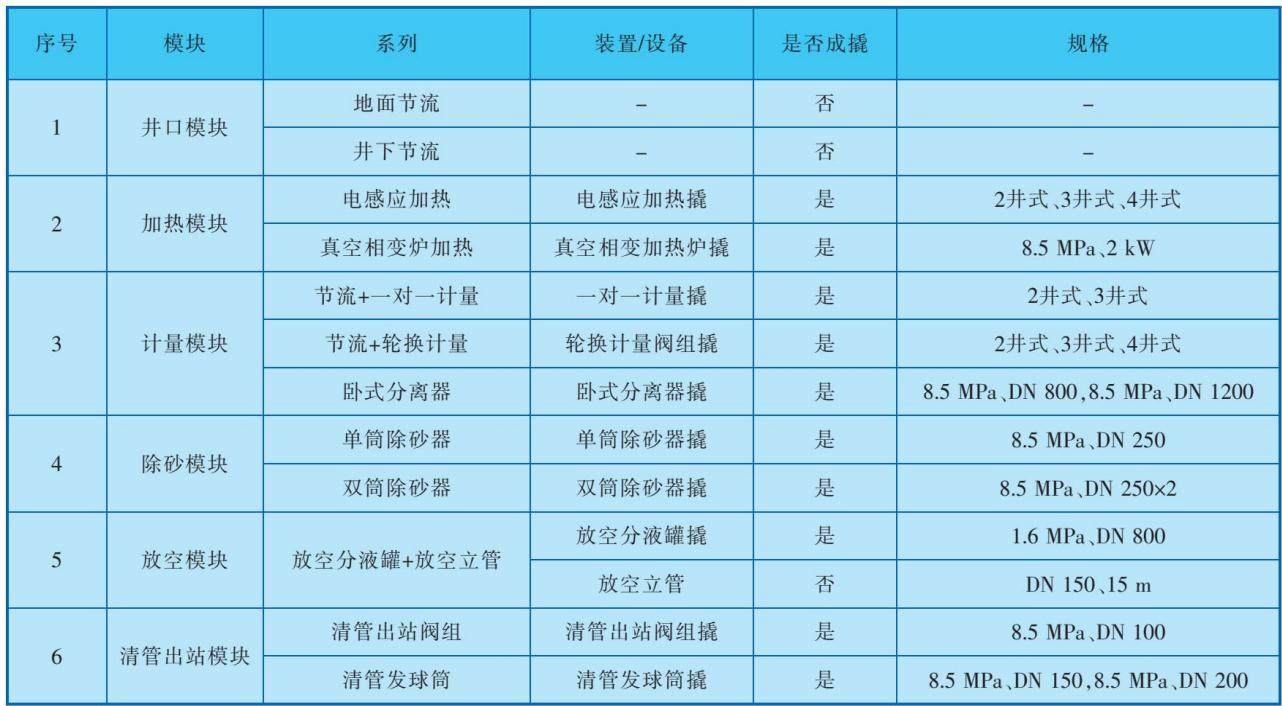
摘 要 为了提升致密气开发效率、降低开发成本,基于致密气地面系统信息化建设现状,充分利用工业领域的信息化新技术、新方法,从方案规划、设备选型及系统集成等方面进行全盘优化设计,并在紧密结合致密气开发最新地面工艺标准化设计研究成果的基础上,形成自控功能完善、数据分析强大、系统高度集成、可重复利用、便于快速布署应用、适应致密气井开采全过程的地面信息化系统标准化建设方案,将地面信息化建设周期缩短1个月,节约建设费用约40万元,减少月度运行费用约1万元。